KANARIA TECH
0%
ホーム 会社概要
採用 ニュース お問い合わせ
KANARIA TECH
PHYSICAL GENERAL INTELLIGENCE
KUSATSU / TOKYO

人を 理解する ロボット

KRMは、ロボットが人のあいだをスムーズに移動できるようにするソフトウェアです。停止を減らし、人の通行を妨げにくくします。

SCROLL
KRMの現在地
草津市役所で稼働中2026年6月から、Wakkoが来庁者を案内しています。
4位入賞OpenAI × Onlab ピッチ(IVS2026 京都)
特許出願中2026年9月に国際特許出願を行いました。詳しく見る + テレビ大阪で紹介Wakkoがテレビで紹介されました。動画を見る ↗
SEE THE DIFFERENCE

ロボットの前に、人が入ってきた。
そのとき、どう動く?

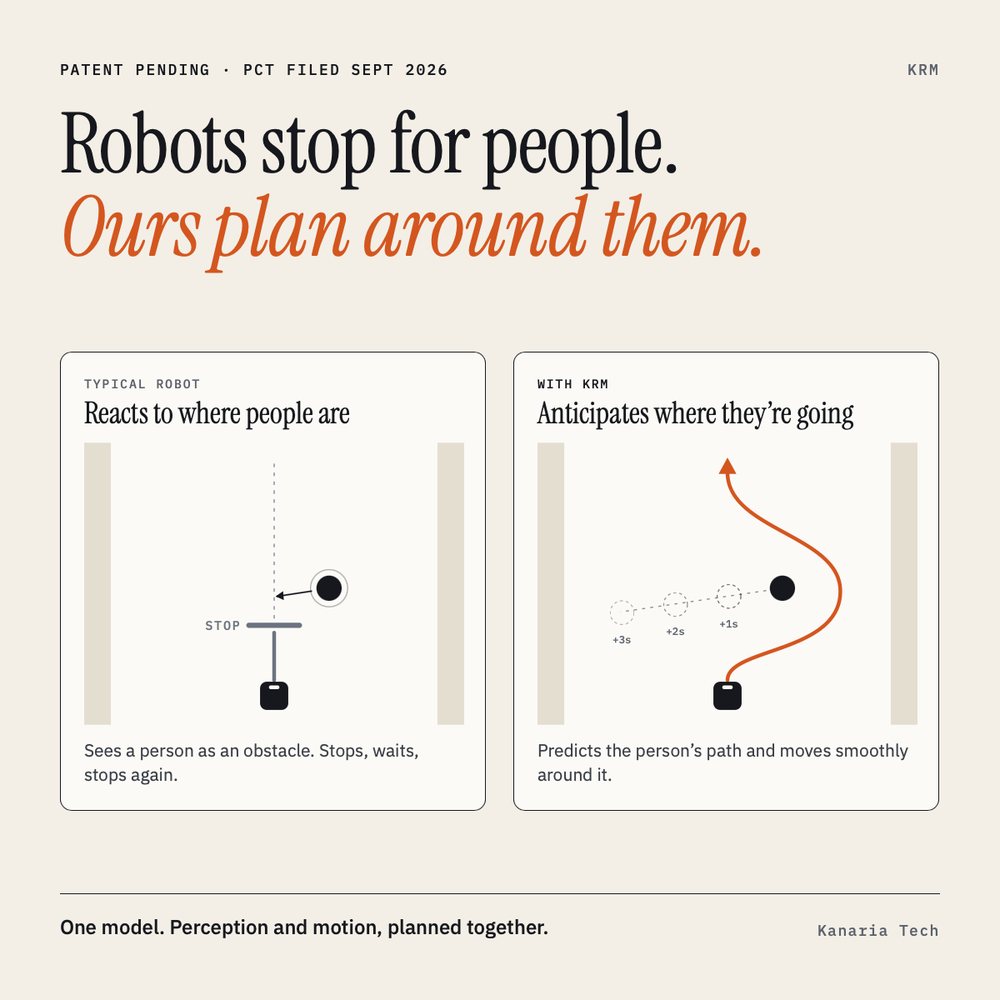
一般的なロボット

人がいる場所に反応する

STOP
人を障害物として扱う。止まって、待って、また止まる。
KRM搭載

人が向かう先を予測する

人の進路を予測し、スムーズに回り込む。
実際の映像ではなく模式図です。濃い四角がロボット、点が人を表し、+1s・+2s・+3s はKRMが予測する人の位置を示しています。
ANTICIPATIONEXPLAINABILITYSOCIAL NAVIGATIONKUSATSUTOKYOWAKKO ANTICIPATIONEXPLAINABILITYSOCIAL NAVIGATIONKUSATSUTOKYOWAKKO
CONTACT

御社のロボットに、KRMを。

ご利用中のロボットと、導入を予定している環境についてお聞かせください。
御社の機体を使った実証実験を、数週間で計画します。

ABOUT US

多くのロボットに見えているのは、障害物だけ。
私たちは、人が見えるロボットをつくりたい。

OUR JOURNEY

4年間の歩み

一歩ずつ、現実世界で働く汎用的なAIへ。

2022/08エッジAI案件2023/07ソフトバンク向けナビ開発2023立命館大学2024/01空港での検証2024/06KRM構想の誕生2025/03プレシード2025/06初期開発2025/08スプリント1:PoC2026/01スプリント2:実機搭載2026NSKとのPoC@OIC2026/06Wakko稼働現在スプリント3
横にスワイプしてタイムライン全体を見る →
THE FULL CHRONOLOGY

これまでの主な出来事を、時系列でご紹介します。

受託開発の時代
2022/08

エッジAIプロジェクト

最初の商用プロジェクト。AIモデルをエッジデバイスに実装しました。

NVIDIA Jetson(エッジGPUプラットフォーム)Hailo(AI専用アクセラレータ)
2023/07

ソフトバンク向けロボットナビゲーション

「Rice」ロボットで動くナビゲーションを、ソフトバンクロボティクスに提供しました。

Riceロボットソフトバンクロボティクス
2023

立命館大学

立命館大学に向けて一連のソフトウェア開発を行い、研究成果を実際のシステムとして形にしてきました。

産学連携
転換点
2024/01

空港での気づき

会社の転機。空港での配送事業と、そこで見えた課題。

挑戦

空港内配送

空港内での配送事業の立ち上げに取り組み、着実に成果を上げていました。

気づき

必要なロボットが存在しなかった

人混みの中を安全かつ自然に移動できる、ソーシャルナビゲーションが可能なロボットは市場にありませんでした。

転換

ならば、自分たちでつくる

ソーシャルナビゲーションができるロボットが存在しないなら、それを可能にする知能をKanariaがつくる。

2024/06

KRMの誕生

Kanaria Robotic Model が始動。人と同じ空間をロボットが自然に移動できるようにする、ナビゲーションの基盤モデルです。

マルチモーダル認識ソーシャルナビゲーション説明可能性機体に依存しない
KRMの構築
2025/03

プレシードラウンドで資金調達

受託サービスから、KRMに集中するプロダクト企業へと舵を切りました。

2025/06

構想からチームへ

KRMを実現するため、構想から実装へ。まず技術的に実現できるかを検証しました。3つのチームが、それぞれ担当製品の開発から現場導入までを担います。

PHYSICAL AI

KRMを開発

コア技術の研究開発。

PLATFORM

NavBoxを開発

KRMを、エッジコンピュータ上で動くナビゲーションシステムとして製品化。

ROBOTICS OPERATIONS

KRM Robotを開発

現場でのロボットの統合・導入・運用。

2025/08

スプリント1:概念実証

目標:最初のバージョンを学習させ、KRMが機能することを示す。

KRM初版の学習完了
社会実装へ
2026/01

スプリント2:実機での運用に向けて

目標:実際のロボットにKRMを搭載する。

ロボットへの搭載準備完了
2026

NSKとの概念実証

立命館大学 大阪いばらきキャンパス(OIC)の、人が行き交う環境でKRMの実証実験を行いました。

共同研究目標1:汎化性能目標2:周囲の人に配慮した移動
2026/06

Wakko、働きはじめる

Wakkoが草津市役所に案内ロボットとして導入され、公共サービスの現場で来庁者を案内しています。

公共サービスで稼働キャラクター、ハードウェア、ソフトウェア、デザインまで完全自社設計
現在

スプリント3

新しいオフィスで、これまでと同じペースで開発を続けています。同じKRMの知能を、インテグレーション、NavBox、KRM Robot の3つの製品として提供しています。

インテグレーションNavBoxKRM Robot
会社名Kanaria Tech
設立2022年
製品KRM:車輪型ロボットのためのソーシャルナビゲーション基盤モデル
所在地草津滋賀県草津市 立命館大学 びわこ・くさつキャンパス(BKC)東京東京都千代田区神田小川町1-10-1 Auspice
FOUNDERS

Kanariaをつくる人たち

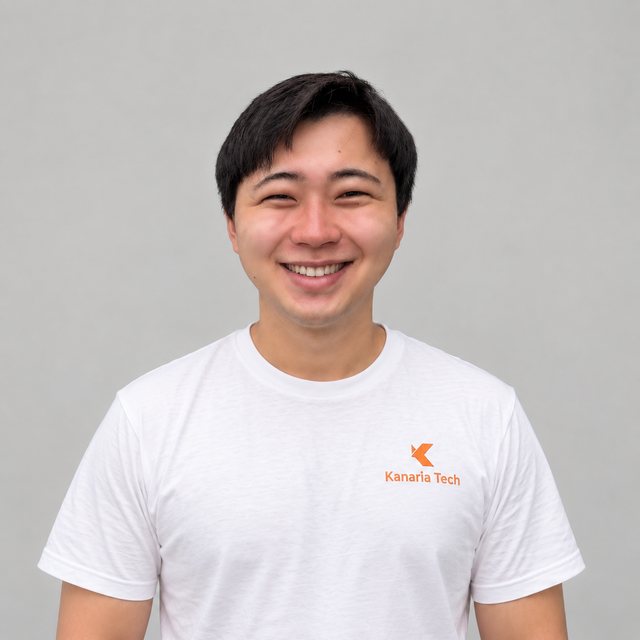
Kanaria Tech 共同創業者・CEO 瀧下 奎斗
共同創業者・CEO

瀧下 奎斗

CEOの瀧下奎斗は、小学生の頃から競技用ロボットを作り続けてきました。立命館大学大学院 情報理工学研究科 博士課程前期課程を修了し、現在は同研究科 博士課程後期課程に在籍。会社の拠点である立命館大学 びわこ・くさつキャンパス(BKC)から経営にあたっています。
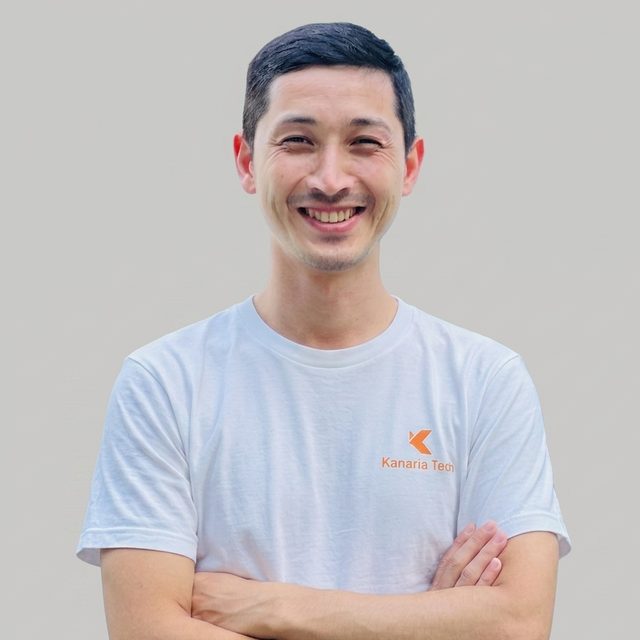
Kanaria Tech 共同創業者・CTO Alisher Abdulkhaev
共同創業者・CTO

Alisher Abdulkhaev

AIエンジニアとして12年の経験を持ち、会員数約14,000人を誇る日本最大のAIコミュニティ Machine Learning Tokyo を長年運営してきました。自ら会社を立ち上げることはずっと目標であり、これまでの経験はすべてそのための準備でした。

MISSION

私たちがつくるのは、人を理解するロボット。
決められた地図どおりに走るだけのロボットではありません。

PRODUCTS

ひとつのKRMコア、3つの製品

同じ知能を、既存ロボットへの組み込みから完成品まで、3つの形で提供します。

01 / 商用・教育

インテグレーション

KRMのコアを、お手持ちのロボットに組み込みます。

対象すでにロボットを保有している企業、大学、研究機関
02 / ソフトウェア一式

NavBox

KRMを、エッジコンピュータ上で動くナビゲーションシステムとして提供します。

対象新たにロボットの開発を計画している企業
03 / 受注生産

KRM Robot

KRMを中核に据えた完成品ロボット。統合から導入、現場での運用まで行います。

対象公共施設など、ロボットの導入を検討している企業・自治体
KRM

The Kanaria Robotic Model

2つのコア能力
予測と説明可能性

車輪型ロボットは、すでにオフィスや病院、市役所の中を動いています。難しいのは走行そのものではなく、ロボットがいると思っていない人が行き交う廊下を進むことです。

KRMは、人がこれからどう動くかを予測し、自らの判断を、エンジニアだけでなくその場に居合わせた人にも理解できる形で説明できるよう学習されています。

01 / ANTICIPATION

予測

KRMは、視線の動きや歩く速さの変化から歩行者の意図を読み取り、人がロボットに合わせて動くより先に、自らの進路を調整します。

02 / EXPLAINABILITY

説明可能性

なぜ減速したのか、なぜその隙間を選んだのか。KRMのナビゲーション判断はすべて、オペレーターにも周囲の人にもわかる言葉で示すことができます。

ロボットが、人のあいだに自然にいられる世界へ。
マルチモーダル認識ソーシャルナビゲーション説明可能性機体に依存しない
HOW IT WORKS

捉える。予測する。説明する。

01

周囲を捉える

人とロボットが行き交う廊下やロビーで、周りの人の位置と動きを捉えます。

02

意図を予測する

人がこれからどこへ向かうかを予測し、周りの人がよけずに済む進路を選びます。

03

判断を説明する

減速や迂回のたびに、オペレーターにも通りがかった人にもわかる言葉で理由を示します。

KRM / DECISION LOGイメージ
scene 廊下、近くに4人
person_3 意図: 左へ横断 · 確信度 0.91
action 0.4 m/s に減速、右に寄って道を譲る
why person_3 が2秒以内に横断する可能性が高い
status 進路クリア、走行再開
CONTACT

御社のロボットに、KRMを。

ご利用中のロボットと、導入を予定している環境についてお聞かせください。
御社の機体を使った実証実験を、数週間で計画します。

DEPLOYED

草津市役所のWakko

WAKKO · 草津市役所

草津市役所で、来庁者をご案内。

Wakkoは草津市のために特別に開発されたロボットで、公共サービスの案内ロボットとして活躍しています。キャラクターからハードウェア、ソフトウェア、デザインまで完全に自社で設計し、現場での運用を通じて、KRMの機能を検証しています。
導入先
草津市
名前の由来
琵琶湖(びわこ)
かたち
しずく型
0位
OpenAI × Onlab ピッチ(IVS2026 京都)
0拠点
BKCキャンパスと東京オフィス
4位入賞 · OPENAI × ONLAB ピッチ · IVS2026 京都
RECRUIT

仲間を募集しています

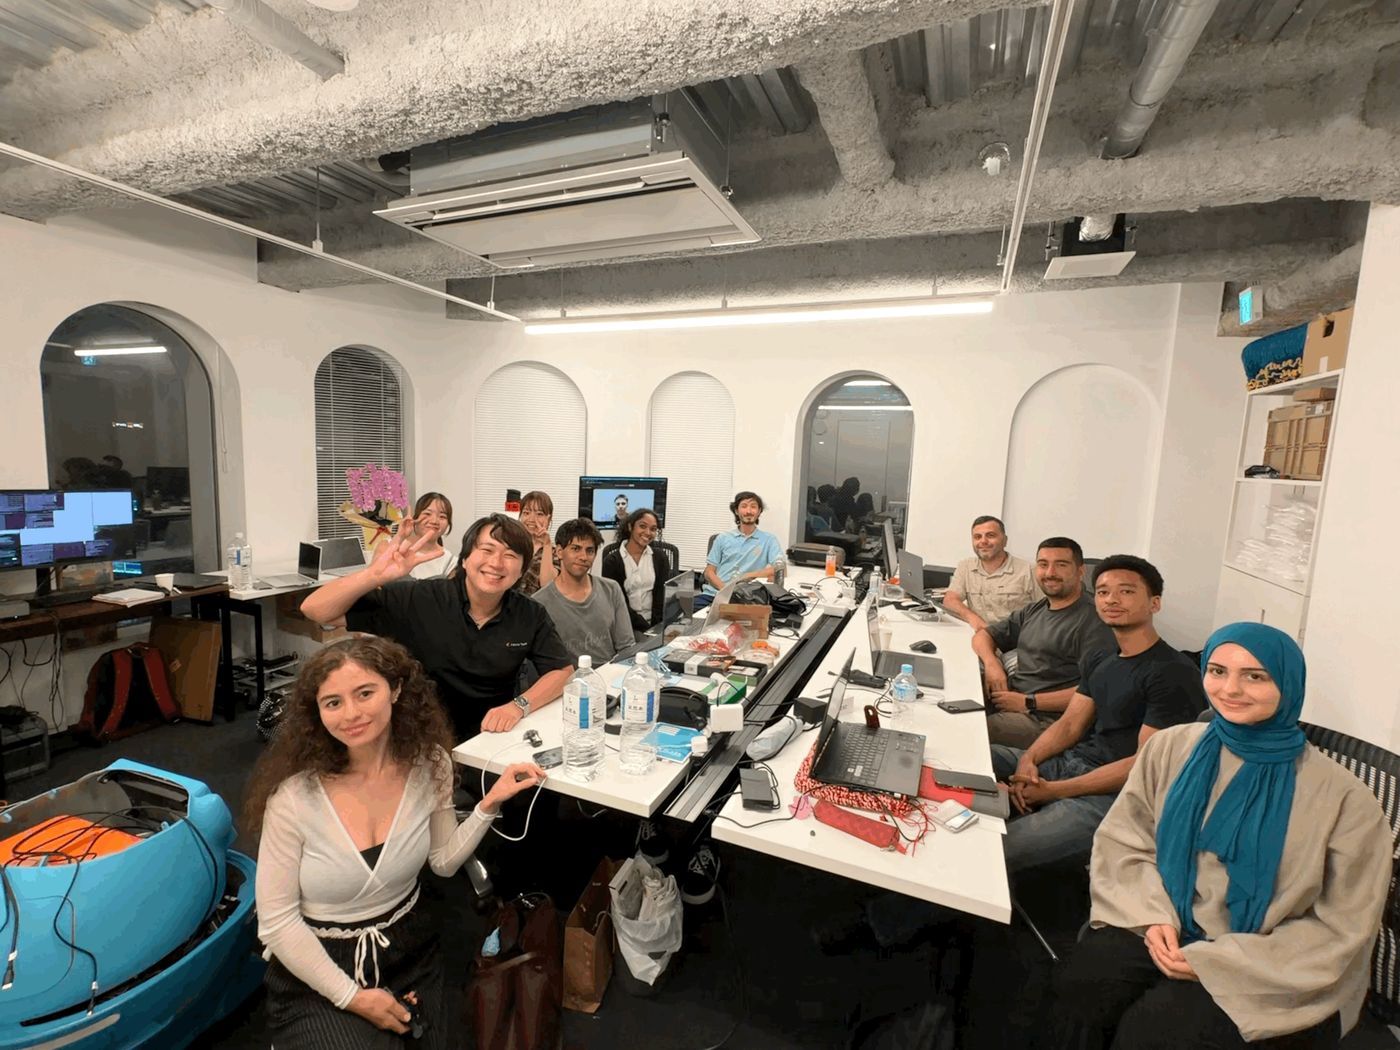
オフィスのテーブルを囲むKanaria Techのチーム。手前には青いロボット
Kanaria Tech のチーム

私たちが求めるのは、
動く知能。

ソルバーを書ける人も、現場がわかる人もたくさんいます。その両方ができて、動きの質を体で感じ取れる人を探しています。数学を、実際に動くロボットで試してみませんか。

募集職種を見る
NEWS

最新情報

2026/09KRM(Kanaria Robotic Model)の国際特許出願を行いました 🤖特許 +
2026東京オフィスを開設し、BKCの外へと拠点を広げました。チーム
2026IVS2026(京都)の OpenAI × Onlab ピッチで4位に入賞しました。イベント
2026草津市役所でのWakkoの導入が、テレビ大阪で紹介されました。メディア ↗
CONTACT

御社のロボットに、KRMを。

ご利用中のロボットと、導入を予定している環境についてお聞かせください。
御社の機体を使った実証実験を、数週間で計画します。
↑